养鱼神器!前景广阔的渔业机器人
——中国农业大学国家数字渔业创新中心巡礼之三
温靖,朱逸铭,郭黎
在中国农业大学国家数字渔业创新中心的院子里,支着一座五十多平米的地上池塘,研究人员正围着水池观察一条四处游走的“鱼”。走进观察,你会发现这是一条有着鱼类标准外形的机器仿真鱼。池边的研究人员正在电脑上输入着指令,机器仿真鱼便迅速地作出了反应,在水中敏捷潜行,或停留悬浮。鱼的头部装有摄像机,以及鱼的身上传感器会将水中的各项相关数据传送到电脑终端。在机器鱼的帮助下,研究人员对水池里的温度、浊度、溶氧量等环境因子了如指掌。这就是数字渔业创新中心研发的新型渔业机器人。
“我们渔业机器人与智能装备实验室,主要从事渔业机器人研究设计与开发。” 中国农业大学国家数字渔业创新中心位耀光教授告诉记者,实验室自成立以来已经研发出三类渔业机器人,基本涵盖了目前水产养殖不同的应用场景:水质巡检、生物量估算、网箱巡检及清洗、水下抓取等等。
传统的渔业水下观测需要潜水员潜入水中作业。在水深大于20米时,潜水员容易出现胸闷、头晕等不适症状,长此以往有罹患减压病的风险。目前常用的环境监测方法为浮标在线监测法,它仅能测定有限固定点的水质参数,不便对水体进行三维空间上的动态监测,对鱼类的数量行为观测能力非常有限。使用渔业机器人则可有效解决此问题,通过运动控制系统和拍摄等感知系统,可以实现探测、预警、打捞、娱乐等功能。目前,渔业机器人代替或辅助人类进行海底作业,已成为帮助人类开发海洋的重要工具。
水下巡检机器人
中国农业大学国家数字渔业创新中心最早设计的是一种框架式的机器人,也是目前国际上比较流行的遥控式水下机器人,英文简称“ROV”(图1)。
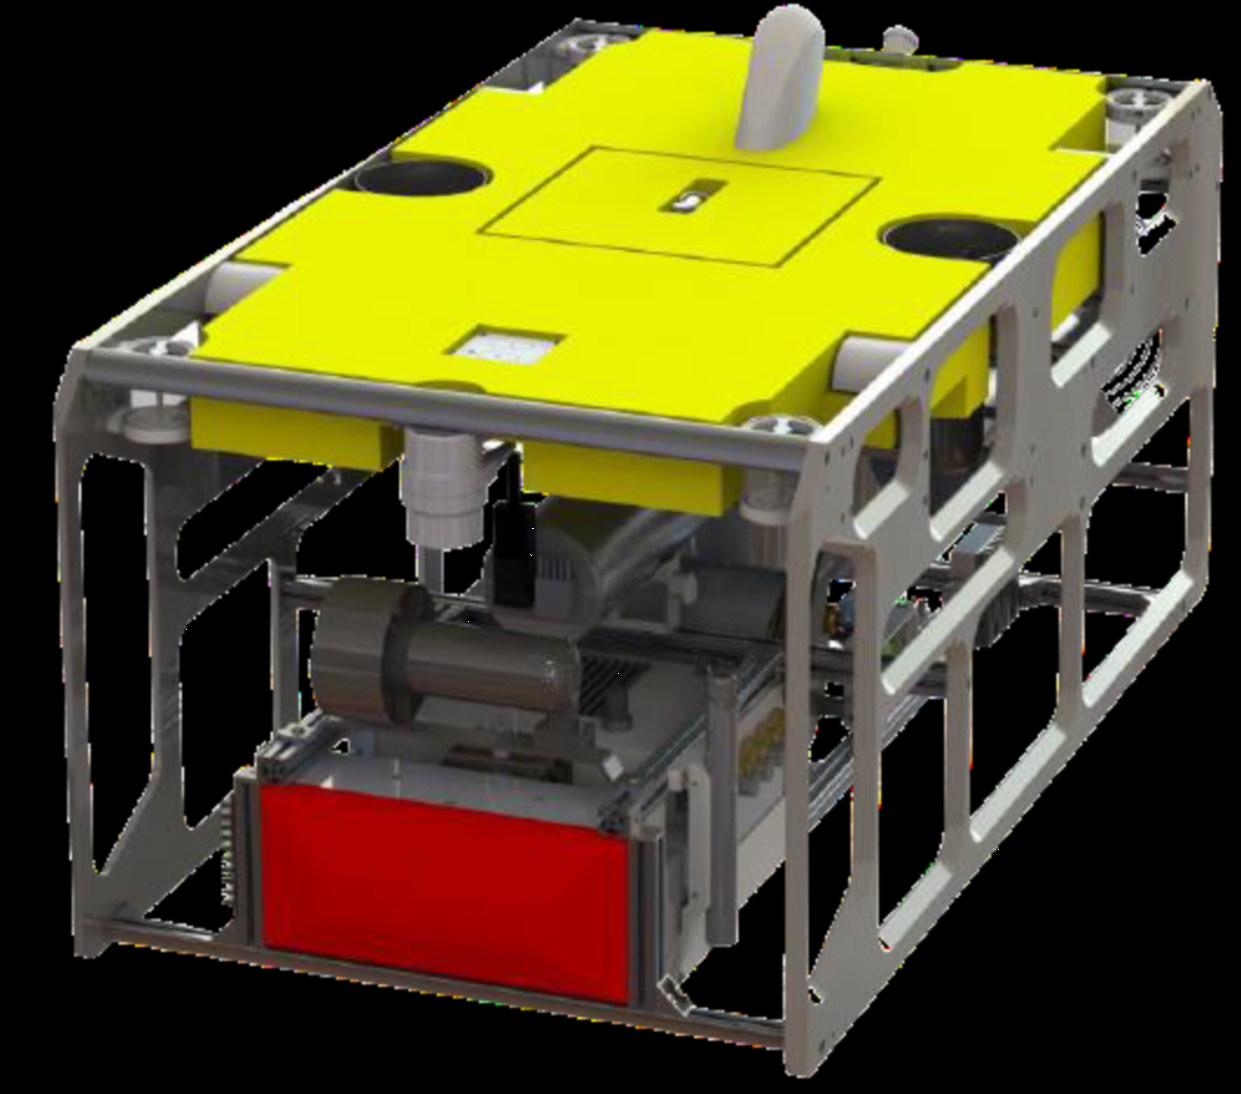
图1 水下机器人ROV系统机构
这种机器人由多种系统集成构建:航姿参考系统可以为ROV提供准确可靠的姿态与航行信息;水下相机用于实时获取图像信息;多普勒计程仪测量并记录 ROV 水下速度,用于水下辅助导航系统;脐带缆可以将动力、控制信号传递给ROV,同时接收返回的图像信息;推进系统提供前进动力;深度传感器获取当前的深度信息。它适用于近浅海渔业环境和结构化、工业化的淡水渔业环境。
位耀光教授介绍:“框架式的机器人本身具有较强的动力,能够抵御海上三到四级的风浪,最大的下潜深度能够达到一百米。在洋流比较大的环境中,它也能比较好地代替养殖人员完成一些工作,比如围网的破损检测。”
近年来海洋网箱养殖发展迅速,截至2019年,我国海洋网箱已达1.94万只。但网箱网衣因具有多孔、表面积大的特点而特别适合藻类、藤壶等污损生物的附着,若不及时清除将会影响水体交换,导致渔业资源品质下降。严重的情况下围网出现破损,鱼类大量逃逸或其他生物入侵,给养殖户带来更重大的经济损失。在传统养殖中,网箱巡检工作主要由潜水员完成。目前比较大的海洋养殖网箱周长达到400米以上。一名潜水员大约需要三到四天才能巡检一遍,工作效率较低,还伴有一定的风险。这款机器人的应用可以有效解决这些问题,养殖人员不用下水就可以实时操作机器人进行网围巡检,最多4个小时就可以把整个围网给巡检一圈,在观测到破损或者大量浮游生物的附着,进行自主的生物和物理评估后,机器人会及时提醒养殖户对围网进行清洗维修,极大地提高了工作效率,降低工作风险和成本,提升养殖户的经济效益。
水下抓取机器人
相较于工业机器人,渔业场景下机器人的作业对象是鱼类,其最大的特点是会对周围刺激做出反应游离动作,所以目前多数研究人员认为水下抓取机器人只适用于捕获移动较为缓慢的底栖型水产品动物,并且主要聚焦于具有高附加值的海珍品或水生动物科学探索。在这样的条件限制下,渔业机器人与智能装备实验室的研究人员巧妙地避开局限,专注一些特殊应用场景,设计出一款先进的水下抓取机器人。(图2)
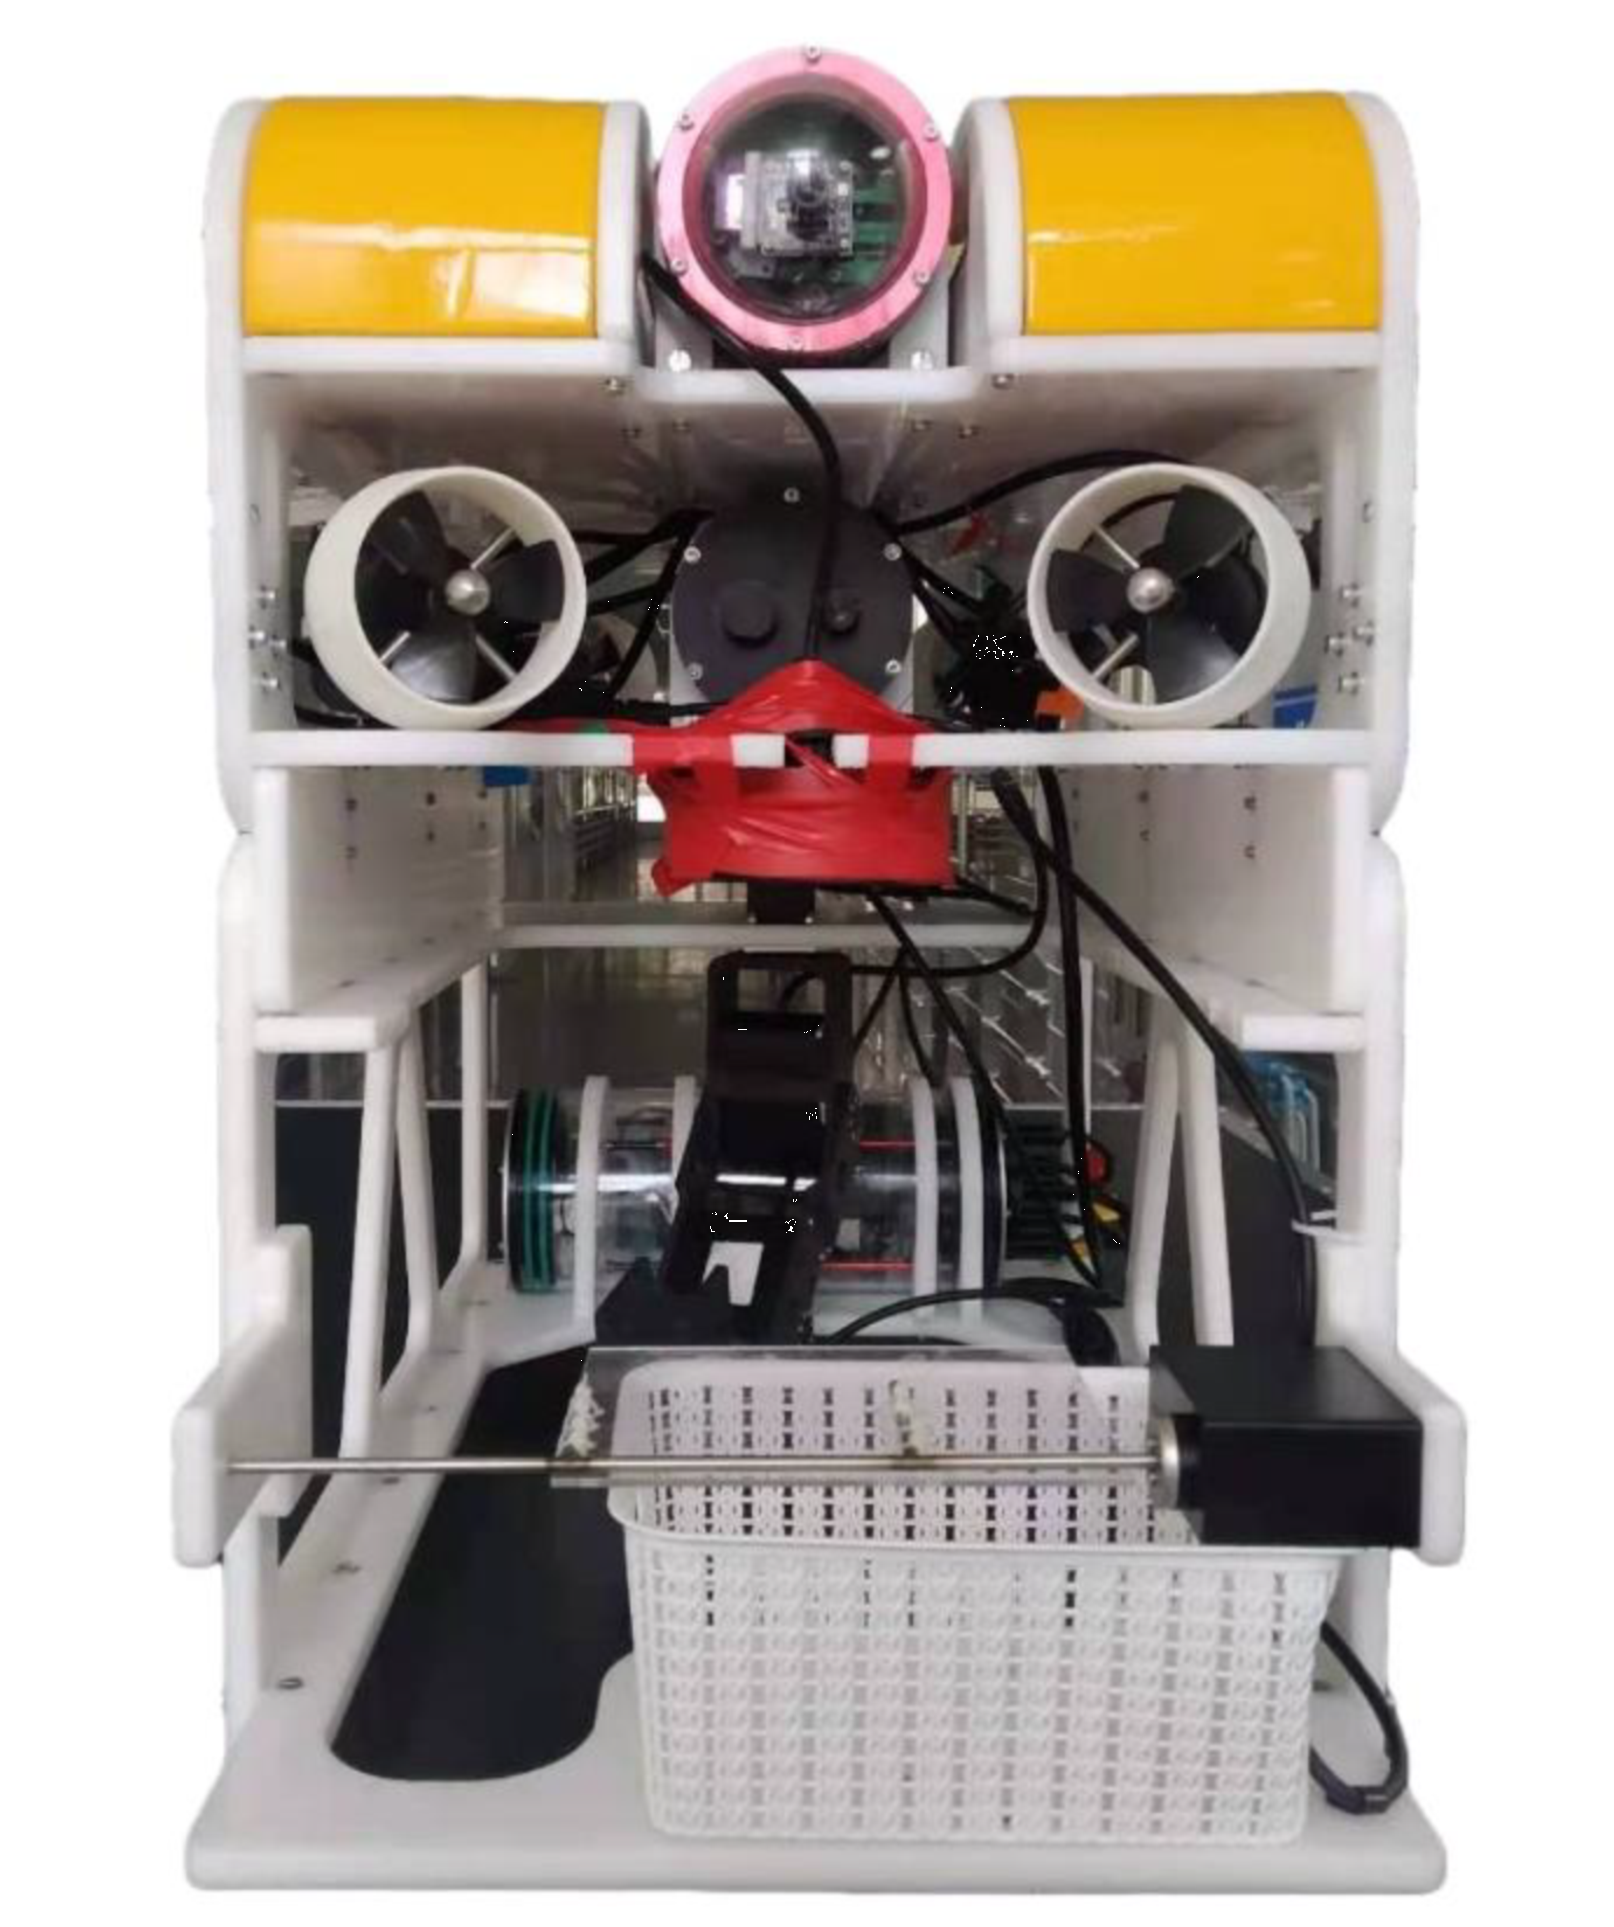
图2 水下抓取机器人
什么样的特殊应用呢?位耀光教授告诉记者:“在我们水产养殖过程中,很多时候会遇到一些死鱼、死虾等。一般来说,死亡的鱼虾会先沉到养殖水域的底部,完全腐烂两到三天之后才浮到水面。这个过程中,腐烂的水产品会大大影响周围的水质,包括致病细菌含量、酸碱度等等。及时清理死鱼死虾的工作尤为重要,在这样的情况下,我们的水下抓取机器人就派上了用场。”
这款水下抓取机器人结合四自由度机械臂系统可以实现复杂环境下的自主抓取作业,矢量推进螺旋桨可以实现原地转向等控制,辅助实现精准作业,通过搭载的高性能计算单元进行实时视觉目标识别、检测和跟踪,可以实现水下环境中的智能感知与自主抓取控制。(图3)
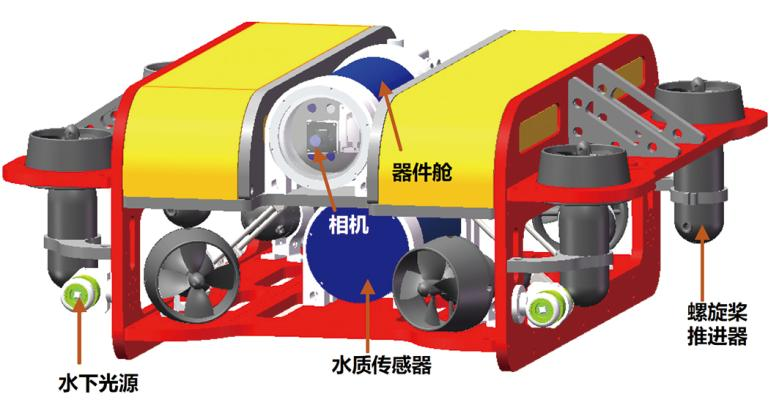
图3 水下抓取机器人结构图
仿生机器鱼
基于仿生结构的仿生水下机器人,也叫仿生机器鱼,是近年来国际新兴的鱼类机器人。由于自主式水下机器人(AUV)和遥控式水下机器人(ROV)存在惊吓水生动物的问题,很多国内外研究人员开发了具有仿生外形或基于仿生运动机理的水下环境调查与水生动物监视专用机器人(BUV)。此类机器人体积较小,外形近似鱼类,更容易融入生物环境,不会对水域环境及水生动物产生较大干扰,能更好地适应渔业生产环境。
中国农业大学国家数字渔业创新中心研发的仿生机器鱼分为两类。第一类是混合驱动仿生水下机器人,这类机器鱼融合传统推进技术和仿鱼柔性驱动技术,研究混合驱动仿生机器鱼系统实现低扰动仿鱼巡游与传统驱动抗扰纠偏。研究力-电耦合结构分析与设计方法,研制机器鱼微姿态调整或低速辅助推进动力单元。同时搭载多种高精度传感设备,为养殖水质动态监测提供稳定的移动平台。(图4)
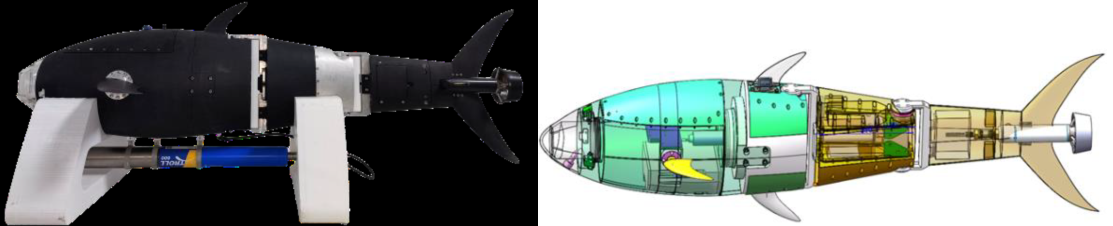
图4 混合驱动仿生水下机器人
驱动仿生水下机器人具有鱼类的一些外形结构,采用类似于胸鳍、尾鳍进行驱动,这就避免了机器人进行渔业环境监测时,因自身的螺旋桨推进器、舵翼或电子标签等装备对鱼类正常活动的干扰。“在我们水产养殖环境中,仿生机器鱼具有扰动小、鱼类的环境影响小的特点,它可以应用于水产养殖环境、水质的立体监测。” 位耀光教授向记者介绍这种仿生机器鱼的特点和应用场景:“我们还在机器鱼上面加载基于边缘计算的智能处理芯片,能够根据实时采集的视频信息对鱼类的生物量进行估算,这是一个重要的突破。” 在水产养殖中特别是池塘或者网箱养殖中,水生动物养殖量和总质量的统计一直是困扰养殖户的难题。传统养殖方式中,如果需要进行统计,需要靠人工打捞出来再进行计算和称重。有了新研发的仿生机具之后,一方面仿生机器鱼可以直接在水里自由游动,不会对鱼类行为产生不良影响。另外一方面可以实时监测三维水质,观察统计鱼类诸如大小、数量、活跃状态等生物指标,在获取这些数据之后,就可以应用养殖系统集成里的智能精准等功能,依据鱼类的数量、大小来按需投喂。进一步减少人工成本,提高养殖作业的工作效率,实现数字渔业的智能化管理。
在混合驱动仿生水下机器人的基础上,中国农业大学国家数字渔业创新中心还研发了仿生机器海豚。这是一种刚柔耦合的双肌腱驱动新型仿生水下机器人系统。它以鲸豚类为仿生对象,模拟其尾椎和颈椎的扭转模式,建立脊椎之间万向节连接方式,以线牵柔性驱动耦合刚性鳍状肢驱动方式提高其三维游动性能。(图5、图6)
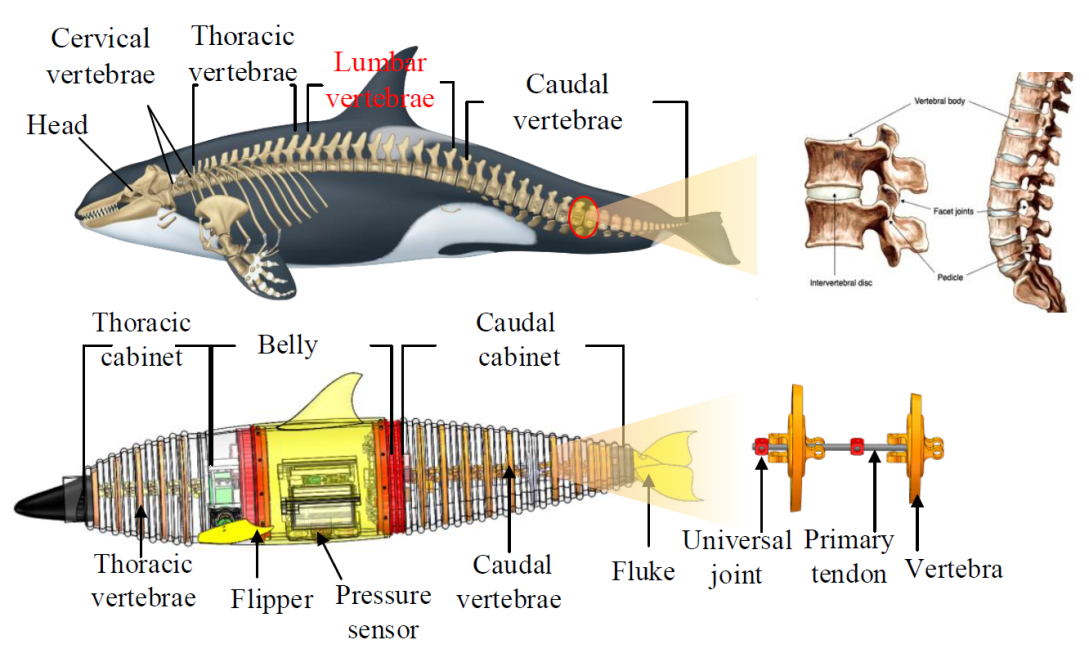
图5 模仿鲸豚类骨骼肌肉特点设计新型仿生机器人
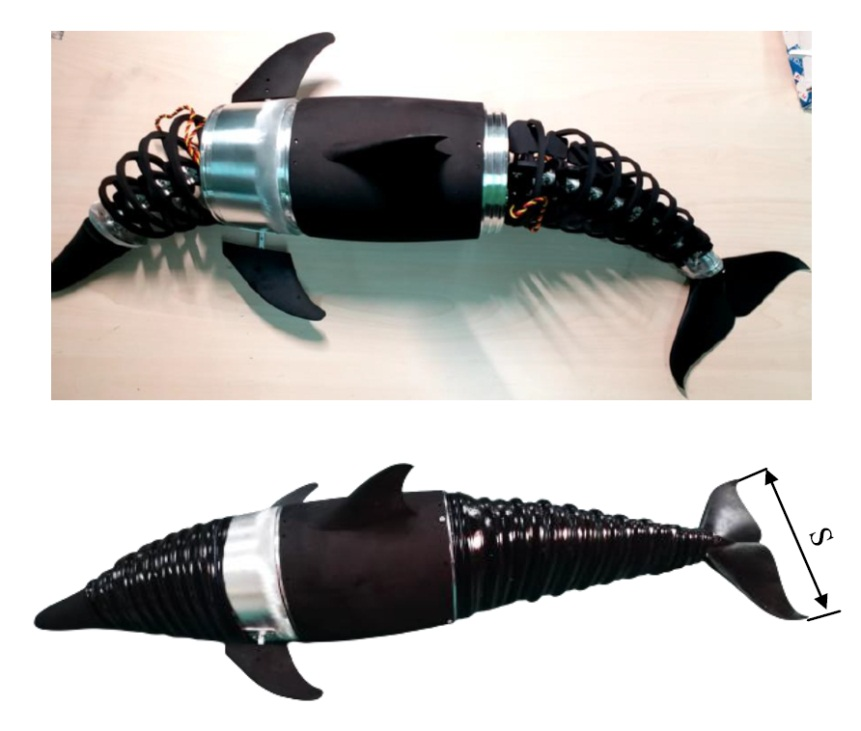
图6 刚柔耦合的双肌腱驱动新型仿生水下机器人样机
相比于之前的仿生机器鱼,这种新型仿生水下机器人外形和运动机理更接近真实鱼类,对鱼类正常行为活动的干扰更小。此类机器鱼之前多应用在国防军事领域,在数字渔业创新中心研究人员的努力下,在水产养殖行业的应用前景也非常看好。
“除了机器人的这设计开发之外,中国农业大学国家数字渔业创新中心还依托智能机器人进行了相应的生物量估算、水质的立体监测等相关的应用。”位耀光教授表示:“围绕这个智能机器人,我们自主设计开发了自主定位导航控制系统,使得我们这个水下机器人能够完全自主地在养殖场景中进行自主的巡检、自主的识别、自主的定位、自主的作业。”
在对农业农村信息化示范基地中国农业大学国家数字渔业创新中心的采访中,记者还了解到,当前国内水下机器人市场需求不断增加,其市场总值呈现出持续增长态势。国内水下机器人研究机构和生产企业不断加大技术研发投入,在国内人工智能、大数据、5G等技术不断普及背景下,国内水下机器人应用市场不断拓展,市场规模不断扩大。根据中研网的相关资料,目前,我国水下机器人市场规模在580亿元左右,而在未来的2-3年后,还会有2-3倍的增长空间,行业前景可谓相当可观。
随着应用领域的不断扩大,水下机器人会向着体积更小、兼容性更强、智能化程度更高的方向发展,从而突破水下无人潜航器在设计中的障碍,大幅提高其自动化程度,将多媒体技术、临场感技术以及虚拟现实技术等应用于水下机器人,各种类型水下机器人之间存在的界限可能将被打破,并将会产生全新概念的水下机器人。预计未来水下机器人将朝着功能更多、体积更小、兼容性更强、智能化程度更高方向不断转变。
 打印本页
 关闭本页